
- Catálogos
- Suzhou Honpine Precision Industry Co., Ltd.
- Módulo articular armónico para robots colaborativos


Módulo articular armónico para robots colaborativos
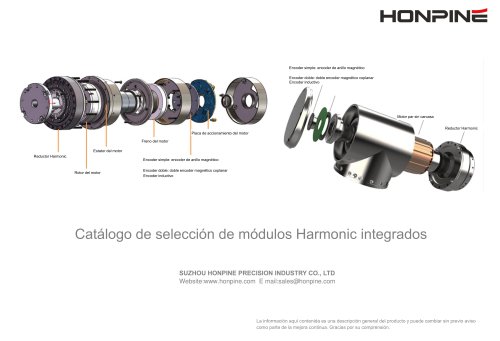
Módulo articular armónico para robots colaborativos
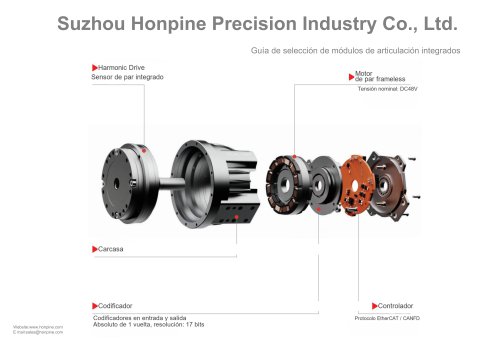
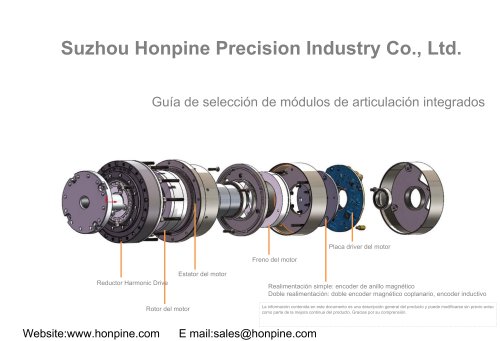
- Reductor Harmonic: Disponible en varios tamaños y relaciones de reducción.
- Motor: Compuesto por estator, rotor, freno y placa de accionamiento.
- Encoders: Incluyen tipos como encoder de anillo magnético y doble encoder magnético coplanar.
- Relación de Reducción: Entre 51 y 121.
- Par de Arranque Máximo: De 23 a 523 N·m según el modelo.
- Velocidad Máxima: Hasta 107,8 rpm.
- Corriente Nominal: Máximo de 42,5 Arms.
- Tipo de Comunicación: Compatible con CANopen y EtherCAT.
- Evitar funcionamiento con sobretensión o sobrecarga.
- No desmontar el motor sin autorización.
- Instalar dentro de la profundidad de rosca válida.
- Evitar bloqueo y frenado de emergencia a alta velocidad.
- No se admite hot-plug durante el funcionamiento.
- Constante de f.e.m.: 11,31 Vrms/krpm
- Constante de par: 0,17 mN·m/A
- Momento de inercia del rotor: 725 kg·mm²
- Par nominal: 7,15 N·m
- Velocidad nominal: 2000 rpm
- Corriente nominal: 42,5 Arms
- Par de pico: 14,3 N·m
- Corriente de pico: 85 Arms
- Relación de reducción: 51, 81, 101, 121
- Par de arranque máximo: 523 a 802 N·m
- Par medio máximo admisible: 255 a 586 N·m
- Par máximo instantáneo admisible: 829 a 1530 N·m
- Par nominal del motor (lado motor): 6,51 a 7,14 N·m
- Par máximo del motor (lado motor): 9,47 a 14,65 N·m
- Velocidad máxima: 20,7 a 49,0 rpm
- Velocidad nominal: 16,5 a 39,2 rpm
- Corriente máxima: 56,28 a 87,08 Arms
- Corriente nominal: 38,68 a 42,46 Arms
- Tipo de comunicación: CANopen/EtherCAT
- Temperatura ambiente de servicio: 0-60°C
- Humedad relativa: 20%~80%
- Tensión batería encoder: 3,6V
- Corriente batería encoder: 26uA
- Par estático (20 °C): ≥8,5N·m
- Tiempo de acople: ≤50ms
- Tiempo de liberación: ≤50ms
- Número de polos: 20
- Resistencia de devanado: 0,016 Ω@20 °C
- Inductancia de devanado: 0,059 mH@1 kHz
- Tensión nominal: 48 VDC
Extractos del catálogo
Encoder simple: encoder de anillo magnético Encoder doble: doble encoder magnético coplanar Encoder inductivo Motor par sin carcasa Reductor Harmonic Placa de accionamiento del motor Freno del motor Estator del motor Reductor Harmonic Encoder simple: encoder de anillo magnético Rotor del motor Encoder doble: doble encoder magnético coplanar Encoder inductivo Catálogo de selección de módulos Harmonic integrados La información aquícontenida es una descripción general del producto y puede cambiar sin previo aviso como parte de la mejora continua. Gracias por su compr
Abrir la página 1 del catálogo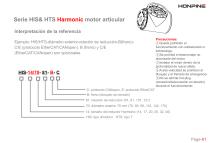
©Queda prohibido el funcionamiento con sobretensión o sobrecarga. ©Se prohíbe el desmontaje no autorizado del motor. ©Instalar el motor dentro de la profundidad de rosca válida. ©A alta velocidad se prohíben el bloqueo y el frenado de emergencia. ©No se admite hot-plug (conexión/desconexión en tensión) durante el funcionamiento. Serie HIS& HTS Harmonio motor articularInterpretación de la referencia Ejemplo: HIS/HTS-diámetro exterior-relación de reducción-B(freno)-C/E (protocolo EtherCAT/CANopen). B (freno) y C/E (EtherCAT/CANopen) son opcionales. C: protocolo CANopen, E: protocolo EtherCAT HIS:...
Abrir la página 2 del catálogo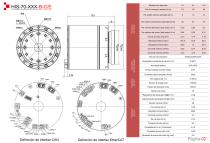
Parámetros Parámetros Parámetros Parámetros del motor del freno de accionamiento del módulo Definición de interfaz CAN Definición de interfaz EtherCAT Relación de reducción
Abrir la página 3 del catálogo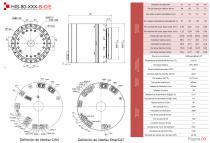
Definición de interfaz CAN Definición de interfaz EtherCAT Página-03
Abrir la página 4 del catálogo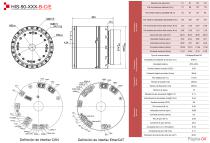
Definición de interfaz CAN Definición de interfaz EtherCAT Página-04
Abrir la página 5 del catálogo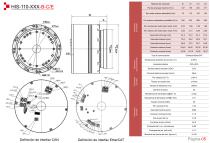
Definición de interfaz CAN Definición de interfaz EtherCAT Página-05
Abrir la página 6 del catálogo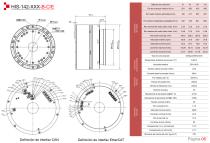
CAN_GND CAN_L VBUS+ VBUS- Definición de interfaz CAN Definición de interfaz EtherCAT Página-06
Abrir la página 7 del catálogo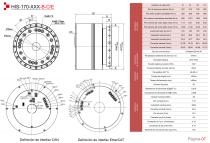
Definición de interfaz CAN Definición de interfaz EtherCAT Página-07
Abrir la página 8 del catálogo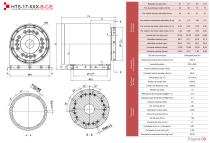
Parámetros Parámetros Parámetros Parámetros del motor del freno de accionamiento del módulo
Abrir la página 10 del catálogo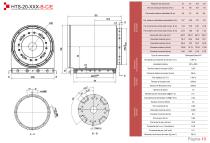
Parámetros Parámetros Parámetros Parámetros del motor del freno de accionamiento del módulo
Abrir la página 11 del catálogo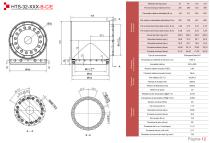
Parámetros Parámetros Parámetros Parámetros del motor del freno de accionamiento del módulo
Abrir la página 13 del catálogo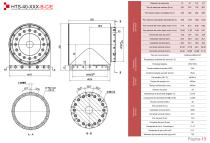
203 Parámetros Parámetros Parámetros Parámetros del motor del freno de accionamiento del módulo
Abrir la página 14 del catálogoTodos los catálogos y folletos técnicos Suzhou Honpine Precision Industry Co., Ltd.
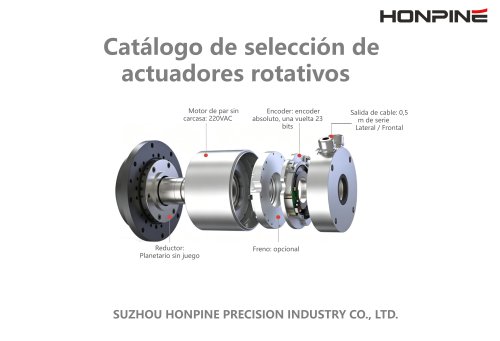 Actuador rotativo planetario sin holgura
10 Páginas
 Reductor cicloidal RV
58 Páginas
 Servomotor de CA con reductor armónico
33 Páginas
 High Precision Planetary Gearbox
48 Páginas
 mini harmonic drive reducer
27 Páginas
 PA Series Planetary Joint Modules
16 Páginas
 Dexterous Robot Hand
8 Páginas
 HONPINE Precision Motion Control
17 Páginas
 RV Reducer Gearbox
15 Páginas
 CNC precision rotary actuator
8 Páginas
 Factory Direct Planetary Gear Reducer
62 Páginas
 Planetary Robot Joint Actuator
14 Páginas
 HONPINE harmonic drive catelog
109 Páginas

- Motor eléctrico
- Motor síncrono
- Robot industrial
- Actuador
- Guante de protección
- Motorreductor
- Actuador lineal
- Reductor planetario
- Reductor coaxial
- Actuador eléctrico
- Guante de protección mecánica
- Motor industrial
- Motor EC
- Robot articulado
- Reductor de precisión
- Motor 24 V
- Robot 6 ejes
- Servomotor eléctrico
- Reductor angular